Quem Inventou o Drone? História, País de Origem e Evolução
Muitos acreditam que o drone surgiu em alguma startup de tecnologia no século XXI, mas o voo não tripulado acumula mais de cem anos de desenvolvimento militar e fabril. O primeiro modelo prático, capaz de voar e voltar inteiro para a base, decolou no Reino Unido em 1935. Ele coroou décadas de testes abertos ainda no fim do século XIX por engenheiros mecânicos e pioneiros das transmissões de rádio.
Principais conclusões
- O termo 'drone' (zangão) nasceu formalmente em 1935 no Reino Unido devido ao zumbido sonoro do biplano Queen Bee, sendo adotado pelos militares norte-americanos a partir de 1936.
- Nikola Tesla patenteou a base do controle remoto sem fio em 1898 (patente norte-americana nº 613.809), antecipando em duas décadas os primeiros testes práticos de aeronaves guiadas por rádio.
- O Kettering Bug de 1918 carregava 80 quilos de explosivos, mas dependia de um contador mecânico de giros do motor e giroscópios primitivos que sofriam frequente deriva inercial em voo.
Origem do termo drone e o significado técnico original
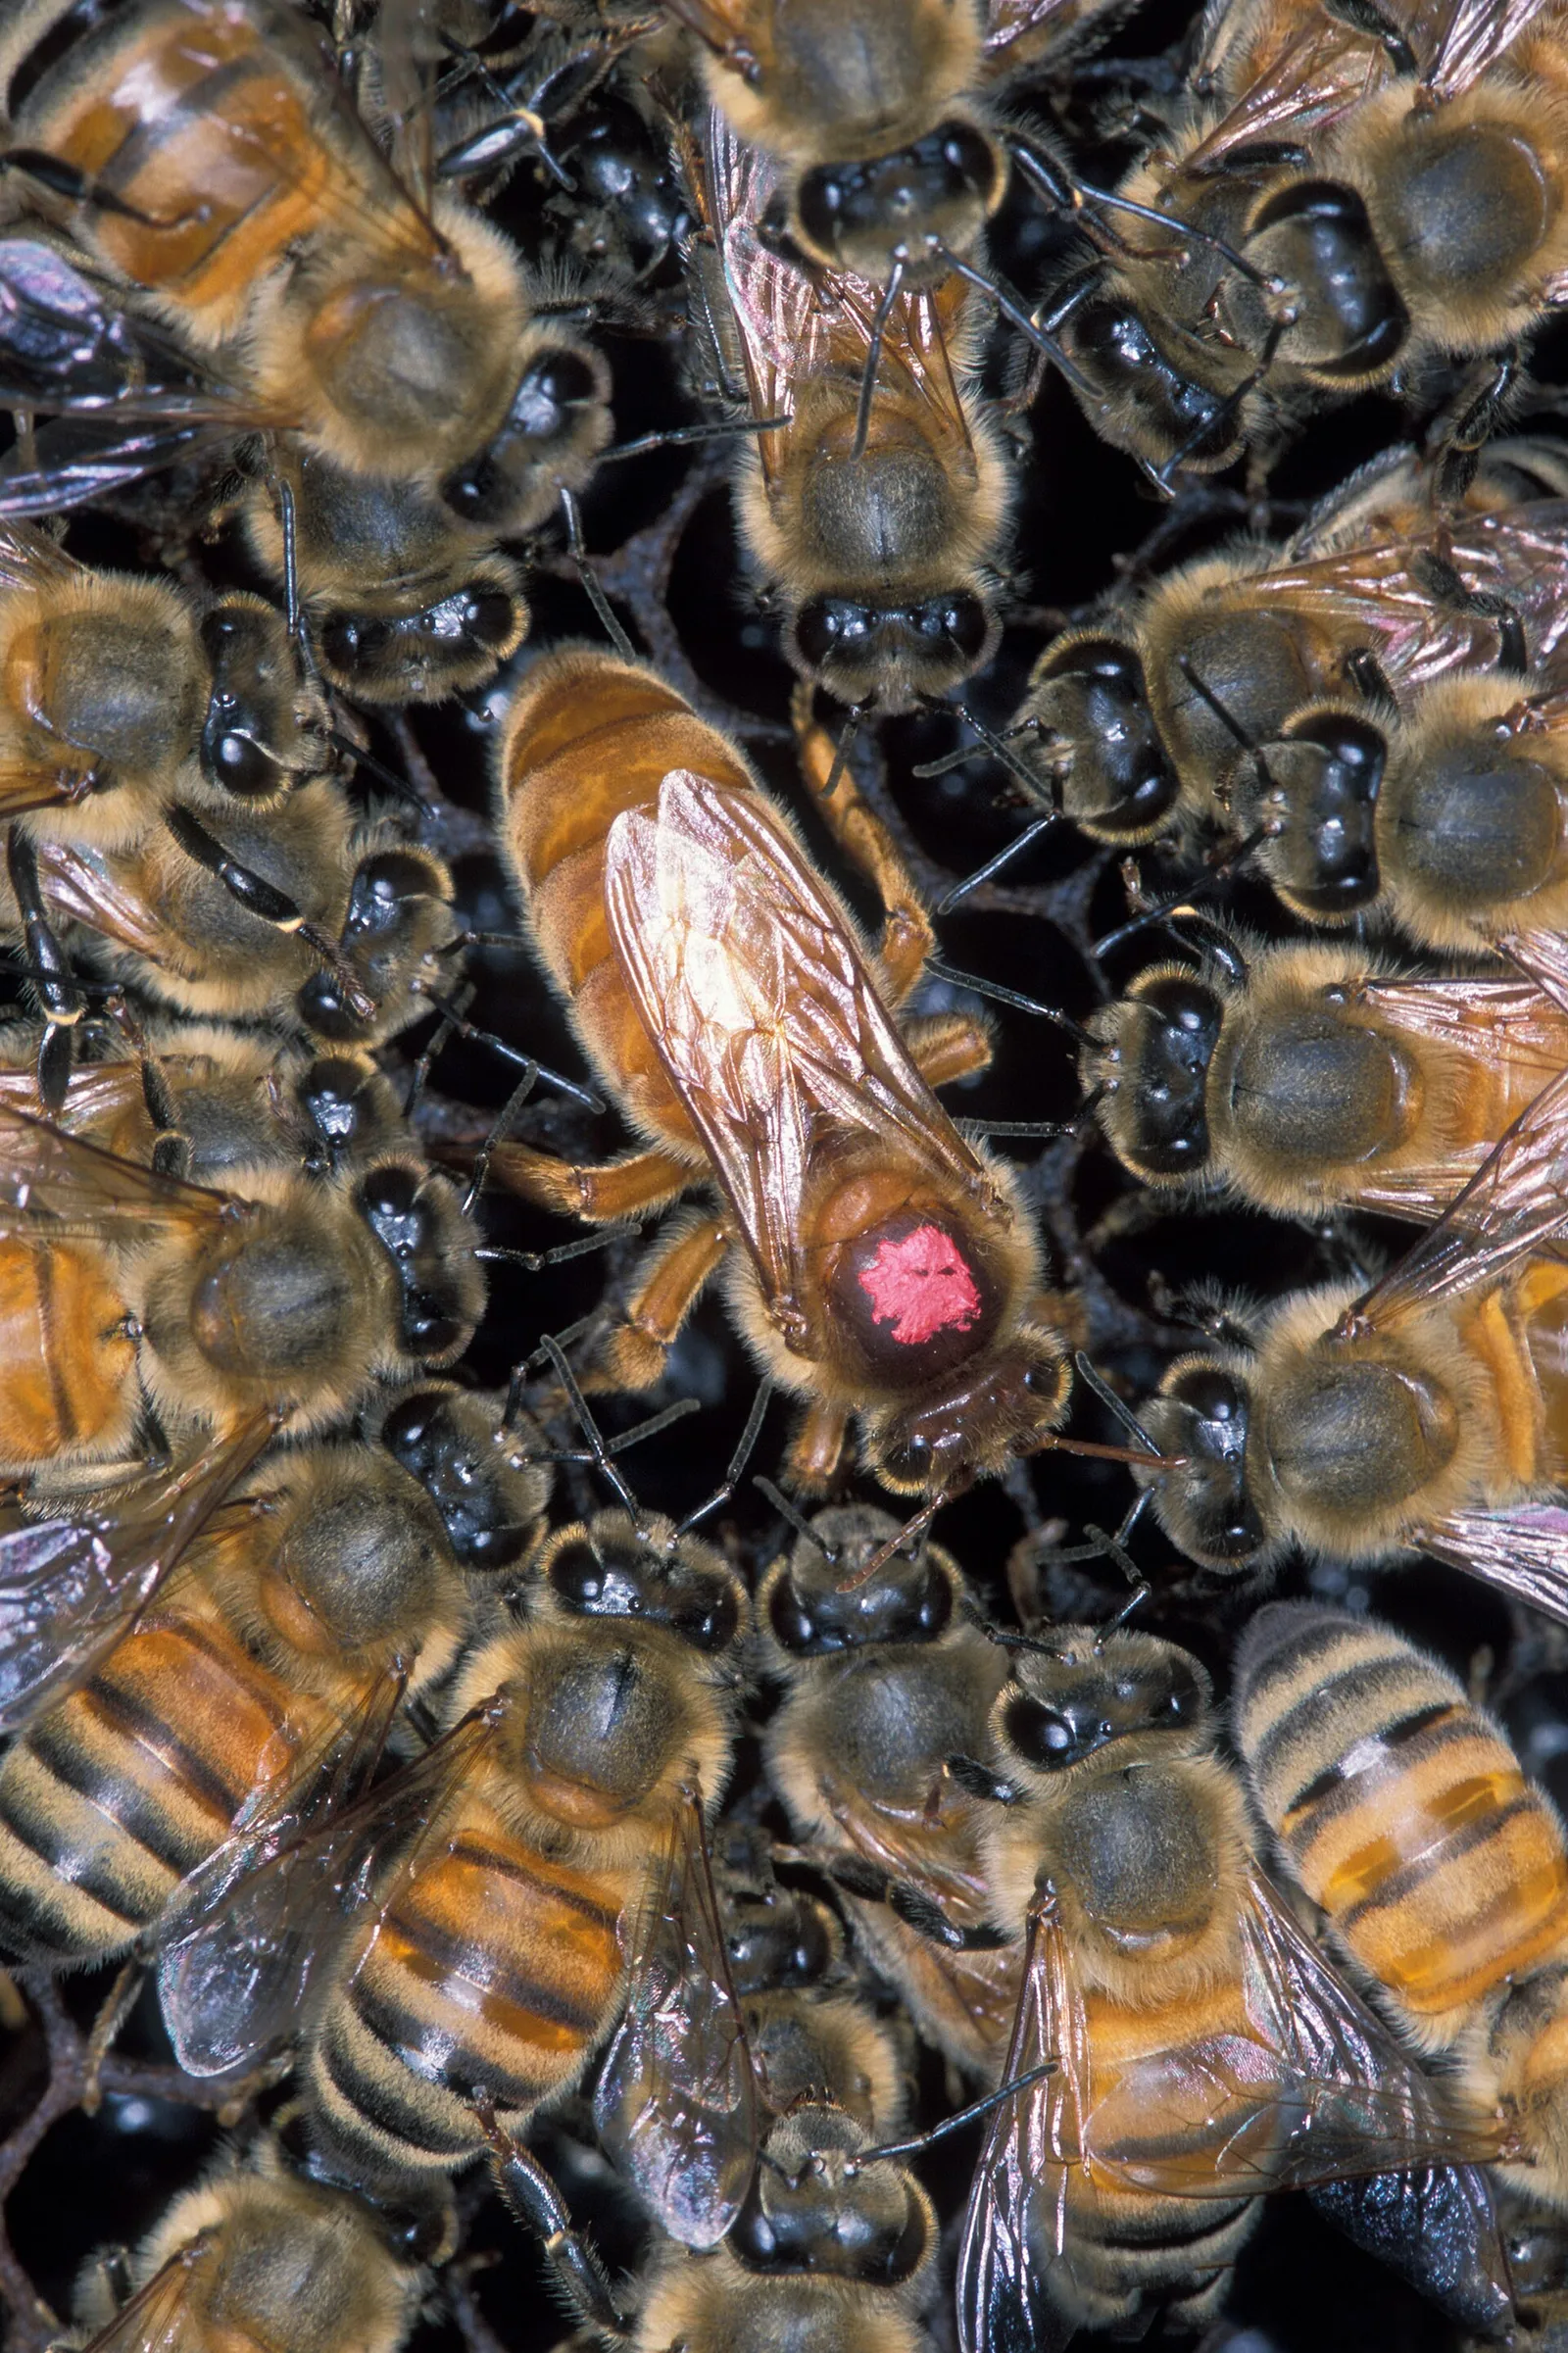
A palavra drone vem do inglês arcaico e significa zangão, o macho da abelha. O apelido pegou na aviação pelo zumbido grave e contínuo dos motores a combustão usados nos primeiros aviões-alvo. O batismo formal aconteceu em 1935 na Grã-Bretanha: a Marinha Real colocou no ar o de Havilland DH.82B Queen Bee (Abelha Rainha), adaptação do biplano Tiger Moth criada para treinar artilheiros navais contra alvos em movimento.
Em uma visita de cooperação militar, o almirante americano William H. Standley assistiu a uma dessas demonstrações do Queen Bee e encomendou na hora algo parecido para a Marinha dos Estados Unidos. O comandante Delmer Fahrney assumiu o projeto das aeronaves não tripuladas e decidiu batizar os aparelhos de drone em homenagem direta à Abelha Rainha britânica. A partir de 1936, a palavra se consolidou de vez nas Forças Armadas.
Nos manuais técnicos e nas regras da aviação de hoje, o termo popular drone divide espaço com nomenclaturas bem mais formais. No Brasil, o Departamento de Controle do Espaço Aéreo (DECEA) e a Agência Nacional de Aviação Civil (ANAC) separam os modelos por siglas técnicas específicas, e cada categoria carrega exigências de voo bastante distintas:
- VANT (Veículo Aéreo Não Tripulado): denominação ampla para qualquer aeronave projetada para operar sem piloto humano a bordo, incluindo mísseis de cruzeiro, modelos autônomos por inteligência artificial e balões meteorológicos instrumentados.
- RPA (Aeronave Remotamente Pilotada): subcategoria restrita na qual o piloto não está a bordo, mas mantém o controle do voo em tempo real a partir de uma estação de pilotagem remota (RPS), exigindo homologação e licença específica.
- Drone: designação genérica e comercial adotada pelo mercado e pelo público para abranger tanto os quadricópteros recreativos e câmeras voadoras quanto os vetores industriais e táticos de defesa.
Os primeiros pioneiros e os experimentos do voo não tripulado
A base mecânica e lógica do voo não tripulado nasceu da união entre o rádio e os primeiros giroscópios na virada para o século XX. O registro inicial desse controle à distância veio das mãos de Nikola Tesla. Em 1898, ele obteve a patente norte-americana nº 613.809 após pilotar um pequeno barco por ondas de rádio diante do público no Madison Square Garden, em Nova York.
A teleautomação de Tesla e os primeiros torpedos aéreos
Tesla chamou o invento de teleautomação e já registrou no texto da patente o uso futuro em aeronaves guiadas por rádio para tarefas de vigilância ou defesa. Duas décadas mais tarde, em plena Primeira Guerra Mundial, o engenheiro britânico Archibald Low assumiu o projeto do Aerial Target em 1916. A ideia era usar um monoplano de madeira guiado por rádio para interceptar zepelins alemães, mas o ruído elétrico da ignição do motor bagunçava os sinais e frustrou os testes práticos.
Em 1918, o inventor americano Charles Kettering desenhou o Kettering Bug para o Exército dos Estados Unidos, com consultoria de Orville Wright. Era um torpedo aéreo de madeira e papelão prensado com motor de 40 cavalos. Um barômetro regulava a altitude enquanto um giroscópio segurava a linha reta. Assim que o motor atingia uma contagem predefinida de giros, o mecanismo soltava as asas e a fuselagem caía com 80 quilos de explosivos sobre o alvo.
Limites da instrumentação mecânica primitiva
O grande gargalo enfrentado por Archibald Low e Charles Kettering foi a falta de sensores eletrônicos rápidos e computadores de bordo. Os giroscópios puramente mecânicos sofriam com deriva inercial a cada rajada de vento ou turbulência. Sem telemetria para acusar o erro e sem sistema para recalcular o rumo sozinho, a maior parte dos testes terminava em queda antes da hora ou com a aeronave pousando a quilômetros da coordenada marcada.
Qual foi o primeiro drone funcional e qual país o criou?
O primeiro drone de fato funcional, manobrável por rádio e recuperável ao fim do voo foi o biplano britânico de Havilland DH.82B Queen Bee, produzido a partir de 1935. Ele quebrou a lógica dos protótipos descartáveis que se espatifavam no chão. O Queen Bee saía da terra firme ou de navios, executava curvas e mudanças de altitude sob comando remoto e pousava suavemente na água sobre flutuadores de madeira para nova missão.
A engenharia por trás do de Havilland Queen Bee
Equipado com o motor Gipsy Major de 130 cavalos, o Queen Bee contava com servomotores acionados pelo ar comprimido da aeronave para movimentar ailerons, profundor e leme. A estação de comando em terra emitia códigos simples nas frequências de alta frequência (HF), e relés a bordo transformavam os pulsos de rádio em esforço físico nos comandos de voo. Mais de 400 unidades foram entregues à Real Força Aérea (RAF) e à Marinha Real até o fim da Segunda Guerra Mundial.
Reginald Denny e a linha de montagem em série
Se a Grã-Bretanha desenhou o primeiro drone plenamente funcional, a escala industrial nasceu pelas mãos de um ator de cinema: Reginald Denny, britânico radicado na Califórnia e apaixonado por aeromodelismo. Denny fundou a Radioplane Company e convenceu o Exército norte-americano de que alvos rádio-controlados eram mais baratos e infinitamente mais seguros para treinar a artilharia antiaérea do que disparar contra birutas puxadas por aviões com pilotos a bordo.
O projeto deu origem ao Radioplane OQ-2, adotado pelas Forças Armadas norte-americanas em 1940. Ele usava um motor modesto de dois tempos com seis cavalos e trazia um paraquedas acoplado para pousar sem avarias na terra. Foram produzidas mais de 15.000 unidades durante o conflito. No fim, a história do drone se dividiu em duas frentes complementares: os britânicos criaram o sistema de voo recuperável e as fábricas americanas colocaram essa tecnologia em linha de montagem maciça.
A transição tecnológica: do uso bélico ao mercado de consumo civil
Os drones deixaram os alvos de artilharia pesada e chegaram às prateleiras de consumo graças a dois fatores bem definidos: os programas de inteligência militar dos anos 1980 e o salto da eletrônica nos anos 2000. Essa combinação encolheu componentes que antes ocupavam armários industriais inteiros até virarem circuitos integrados menores do que uma moeda de dez centavos.
A revolução da longa permanência de Abraham Karem
No começo dos anos 1980, direto da garagem de casa em Los Angeles, o engenheiro aeroespacial Abraham Karem desenvolveu duas aeronaves que mudaram o setor: o Albatross e o Amber. Ele foi na contramão dos projetos militares da época, que dependiam de equipes gigantes em solo e turbinas a jato beberronas. Karem apostou em asas esguias de fibra de vidro com aerodinâmica eficiente e motores a pistão econômicos.
O Amber conseguia sustentar 38 horas de voo contínuo gastando quase nada de combustível. Vendo o potencial, a General Atomics comprou a operação de Karem, o que abriu caminho para o Gnat 750 e logo depois para o MQ-1 Predator. Foi essa arquitetura que fixou de vez o modelo de vigilância persistente com sensores eletro-ópticos transmitindo dados ao vivo por link de satélite.
A fusão dos sensores MEMS e baterias de lítio
Até a metade dos anos 2000, estabilizar qualquer multirotor ou helicóptero custava caro e exigia giroscópios mecânicos delicados. A virada veio com a explosão dos smartphones. A escala dessa indústria barateou os Sistemas Microeletromecânicos (MEMS), colocando unidades de medição inercial (IMU) com acelerômetros de três eixos, giroscópios de estado sólido e bússolas digitais em componentes que pesam menos de três gramas.
Ao mesmo tempo, as baterias LiPo tomaram o lugar dos pesados blocos de níquel-cádmio. Elas entregavam alta densidade de carga e aguentavam os picos de corrente exigidos pelos motores brushless. Para completar o conjunto, placas de código aberto como MultiWii e ArduPilot popularizaram os computadores de bordo, calculando centenas de correções de atitude a cada segundo para que qualquer piloto amador mantivesse o voo pairado firme.
A popularização com Parrot e DJI
A Parrot sacudiu a feira CES de Las Vegas em 2010 ao apresentar o AR.Drone. O quadricóptero trazia anéis protetores de polipropileno expandido nas hélices e funcionava com um iPhone, aproveitando o acelerômetro do aparelho e uma rede Wi-Fi ad-hoc para ler os comandos na tela de toque. Ali ficou claro para o mercado que os modelos recreativos tinham espaço real no varejo de massa.
A DJI assumiu a liderança do setor logo depois, com a chegada do Phantom 1 no início de 2013. A marca integrou gimbals motorizados de três eixos com navegação por satélite via GPS e GLONASS, eliminando o tremor das filmagens e entregando vídeo nítido de alta resolução. A partir desse ponto, o drone virou ferramenta séria de trabalho para fotografia aérea, agricultura de precisão, inspeção de obras e segurança pública.
Marcos históricos da aviação não tripulada: de 1917 aos modelos modernos
Essa trajetória reúne testes experimentais britânicos, escala fabril norte-americana e o refinamento mecatrônico que veio da Europa e da Ásia. Para entender como cada peça desse desenvolvimento se conecta, a tabela a seguir organiza as aeronaves fundamentais dessa linha do tempo, seus criadores e as inovações práticas que cada projeto colocou no ar.
| Período e Aeronave | País de Origem | Criador ou Responsável | Sistema de Propulsão e Controle | Marco Tecnológico Introduzido |
|---|---|---|---|---|
| 1916 a 1917: Aerial Target | Reino Unido | Archibald Low | Motor a pistão ABC Gnat; controle de rádio AM rudimentar | Primeiro protótipo documentado de monoplano sem piloto operado por ondas eletromagnéticas para interceptação bélica. |
| 1918: Kettering Bug | Estados Unidos | Charles Kettering e Orville Wright | Motor Ford V4 de 40 hp; giroscópios mecânicos e barômetro | Primeiro torpedo aéreo autônomo com desligamento mecânico programado de asas sobre as coordenadas do alvo. |
| 1935: DH.82B Queen Bee | Reino Unido | Geoffrey de Havilland e Marinha Real | Motor Gipsy Major de 130 hp; rádio HF com relés pneumáticos | Primeiro drone operacional totalmente funcional e recuperável para treinamentos continuados de artilharia naval britânica. |
| 1940: Radioplane OQ-2 | Estados Unidos | Reginald Denny (Radioplane Company) | Motor de dois tempos Righter O-45; controle por canal simples | Primeira aeronave remotamente pilotada fabricada em larga escala fabril, somando mais de 15.000 unidades entregues. |
| 1986: Amber | Estados Unidos | Abraham Karem (DARPA e General Atomics) | Motor a pistão Rotax; piloto automático digital integrado | Aeronave ultraleve de materiais compósitos que inaugurou a permanência de voo superior a 24 horas ininterruptas. |
| 2010: Parrot AR.Drone | França | Henri Seydoux (Parrot) | Quatro motores elétricos brushless; controle Wi-Fi via smartphone | Primeiro quadricóptero de consumo massivo operado pela interface de celulares com processamento inercial MEMS embarcado. |
| 2013: Linha DJI Phantom | China | Frank Wang (DJI) | Motores brushless, bateria LiPo; GPS integrado e gimbal motorizado | Padronização dos multirotores civis prontos para voo com estabilização mecânica de câmera e segurança por retorno automático ao operador. |
Próximos passos para aprofundar seu conhecimento na área
Seja você piloto ativo, comprador à procura do primeiro equipamento ou estudante de engenharia, vale a pena seguir algumas etapas diretas para conduzir suas operações com domínio técnico e total respeito às normas vigentes:
- Regularize o cadastro da sua aeronave: acesse o Sistema de Aeronaves Não Tripuladas (SISANT) da ANAC para obter a certidão de cadastro obrigatória para drones com peso máximo de decolagem superior a 250 gramas.
- Solicite autorização de uso do espaço aéreo: crie uma conta no portal SARPAS do DECEA para enviar os planos de voo antes de qualquer decolagem em áreas urbanas ou rurais, respeitando os limites de altitude e distanciamento de terceiros.
- Estude o funcionamento dos sensores de bordo: entenda o papel da Unidade de Medição Inercial (IMU), do barômetro e do magnetômetro para diagnosticar mensagens de erro no painel do aplicativo (como avisos de interferência na bússola) antes de acionar os motores.
- Treine procedimentos de contingência em modo manual: antes de confiar cegamente no retorno automático (Return to Home), pratique a recuperação manual da aeronave caso ocorra perda de sinal de satélite ou interferência de radiofrequência no transmissor.
Perguntas frequentes
Qual a diferença técnica entre um drone militar e um drone recreativo moderno?
Drones militares usam asas fixas, motores a combustão para missões de dezenas de horas e links criptografados via satélite. Já os recreativos apostam em multirotores elétricos com motores sem escovas, baterias LiPo e sensores MEMS. O comando civil fica restrito a frequências locais de rádio em 2,4 GHz ou 5,8 GHz, mantendo a aeronave dentro do alcance visual do piloto.
Quem patenteou o primeiro quadricóptero de múltiplos rotores?
O engenheiro francês Étienne Oehmichen registrou e voou em 1922 um aparelho tripulado de quatro rotores com armação mecânica complexa. Essa concepção antiga difere da arquitetura moderna de drones, que só decolou nos anos 2000 ao descartar eixos pesados e adotar placas com sensores MEMS para estabilizar motores elétricos de rotação variável.
Balões de ar quente com bombas contam como os primeiros drones da história?
Não. Em 1849, a Áustria usou balões de ar quente à deriva sobre Veneza com espoletas temporizadas, sem nenhuma intervenção posterior. A definição técnica de aeronave não tripulada, consolidada pela teleautomação de Tesla e por projetos da década de 1930, exige capacidade de manobra ativa ou sistema de guiagem contínua por piloto automático embarcado.
Marilyn Monroe participou da fabricação dos primeiros drones nos EUA?
Sim. Em 1944, Marilyn Monroe (na época registrada como Norma Jeane Mortenson) trabalhava no setor de montagem da fábrica da Radioplane Company, na Califórnia. O fotógrafo militar David Conover a registrou aplicando verniz na fuselagem de um drone-alvo Radioplane OQ-2, ensaio que marcou o início de sua carreira artística fora da indústria bélica.