Melhor Drone para Mapeamento em 2026: Modelos, RTK e Precisão
Em 2026, a receita do drone ideal para mapeamento combina obturador mecânico, sensor com pixels generosos e sincronização temporal centimétrica via receptor GNSS geodésico multiconstelação. Para a maior parte dos levantamentos topográficos em áreas de até 200 hectares, o DJI Mavic 3 Enterprise segue imbatível em produtividade e retorno financeiro. Já grandes corredores lineares ou áreas sob dossel florestal denso pedem asas fixas ou sensores LiDAR dedicados.
Principais conclusões
- Priorize obturador mecânico com disparo a cada 0,7 s para eliminar a distorção por deslocamento e manter velocidades de 15 m/s em campo.
- Um sensor 4/3 entrega 2,7 cm de GSD a 100 m de altitude, exigindo menos da metade dos voos necessários em sensores compactos de 1/2.3 polegada.
- Todo voo cartográfico comercial com peso de até 25 kg exige cadastro ativo no SISANT da ANAC sob o regulamento RBAC-E 94 e liberação prévia no SARPAS NG.
Este guia foca estritamente a aerofotogrametria métrica e a cartografia de precisão. Equipamentos voltados para hobby ou captação audiovisual tradicional ficam de fora desta análise.
O que muda em um drone de mapeamento profissional
Um drone para engenharia se distancia dos modelos comuns pela estabilidade geométrica do conjunto óptico, pela cadência rápida de disparo sem distorções e pelo registro temporal preciso de cada foto. Câmeras de cinema priorizam curvas logarítmicas e cores saturadas no pós-processamento. A topografia, por sua vez, precisa de lentes calibradas que preservem com rigor os feixes de luz originais.
Obturador mecânico versus rolling shutter
O tipo de obturador define a viabilidade técnica de qualquer levantamento aéreo. Câmeras comuns usam rolling shutter eletrônico, lendo o sensor linha por linha ao longo de preciosos milissegundos. Se a aeronave voa a 10 ou 15 metros por segundo, esse intervalo estica e entorta telhados, postes e linhas de grade. Corrigir essa deformação na etapa de processamento é uma dor de cabeça que costuma deixar erros sistemáticos residuais.
O obturador mecânico (leaf shutter) contorna esse problema ao expor o quadro inteiro de uma só vez, eliminando a distorção gerada pelo deslocamento do drone. Na rotina de campo, isso autoriza voar na velocidade máxima do plano com disparos a cada 0,7 segundo sem gerar arrasto visual. O rendimento da equipe quadruplica em um único dia de trabalho, mantendo a precisão cartográfica intacta.
Tamanho do sensor e impacto no GSD
As dimensões físicas do sensor ditam a altura máxima de voo para alcançar a resolução desejada no chão, o chamado Ground Sample Distance (GSD). Um sensor de 4/3 de polegada ou APS-C traz fotossítios maiores, capazes de recolher mais luz sem espalhar ruído eletrônico. Na prática, você ganha imagens nítidas mesmo sob céu encoberto, sustentando velocidades de obturação seguras de 1/1000s ou superiores.
Para ilustrar essa diferença na prática: com um sensor 4/3 de 20 megapixels, você alcança 2,7 centímetros de GSD voando a 100 metros do solo. Tentar o mesmo nível de detalhe com um sensor pequeno de 1/2.3 polegada exige descer para 40 metros de altitude. O resultado dessa descida forçada é triplicar as faixas de voo, queimar baterias muito mais rápido e reduzir o rendimento diário pela metade.
Regulamentação e conformidade no Brasil
Operar no Brasil com foco profissional em topografia exige regularização prévia em três instâncias públicas. Qualquer drone de classe 3 (com peso máximo de decolagem de até 25 kg) precisa de cadastro ativo no sistema SISANT da ANAC, sob as regras do regulamento RBAC-E 94. A identificação gerada pelo órgão precisa estar impressa e visível no corpo da aeronave.
O controle remoto e os rádios de telemetria também dependem de homologação regular na Anatel para garantir que as frequências de transmissão não interfiram em serviços protegidos. Antes de girar os motores em espaço aéreo aberto, o piloto deve protocolar o pedido no sistema SARPAS NG do DECEA, respeitando as restrições de altura e as zonas de proteção de aeródromos.
Melhores drones para mapeamento em 2026: análise dos modelos
A lista de equipamentos mais eficientes do mercado reúne quatro soluções com perfis bem delineados, atendendo desde perícias cadastrais urbanas e compactas até fazendas que cobrem milhares de hectares.
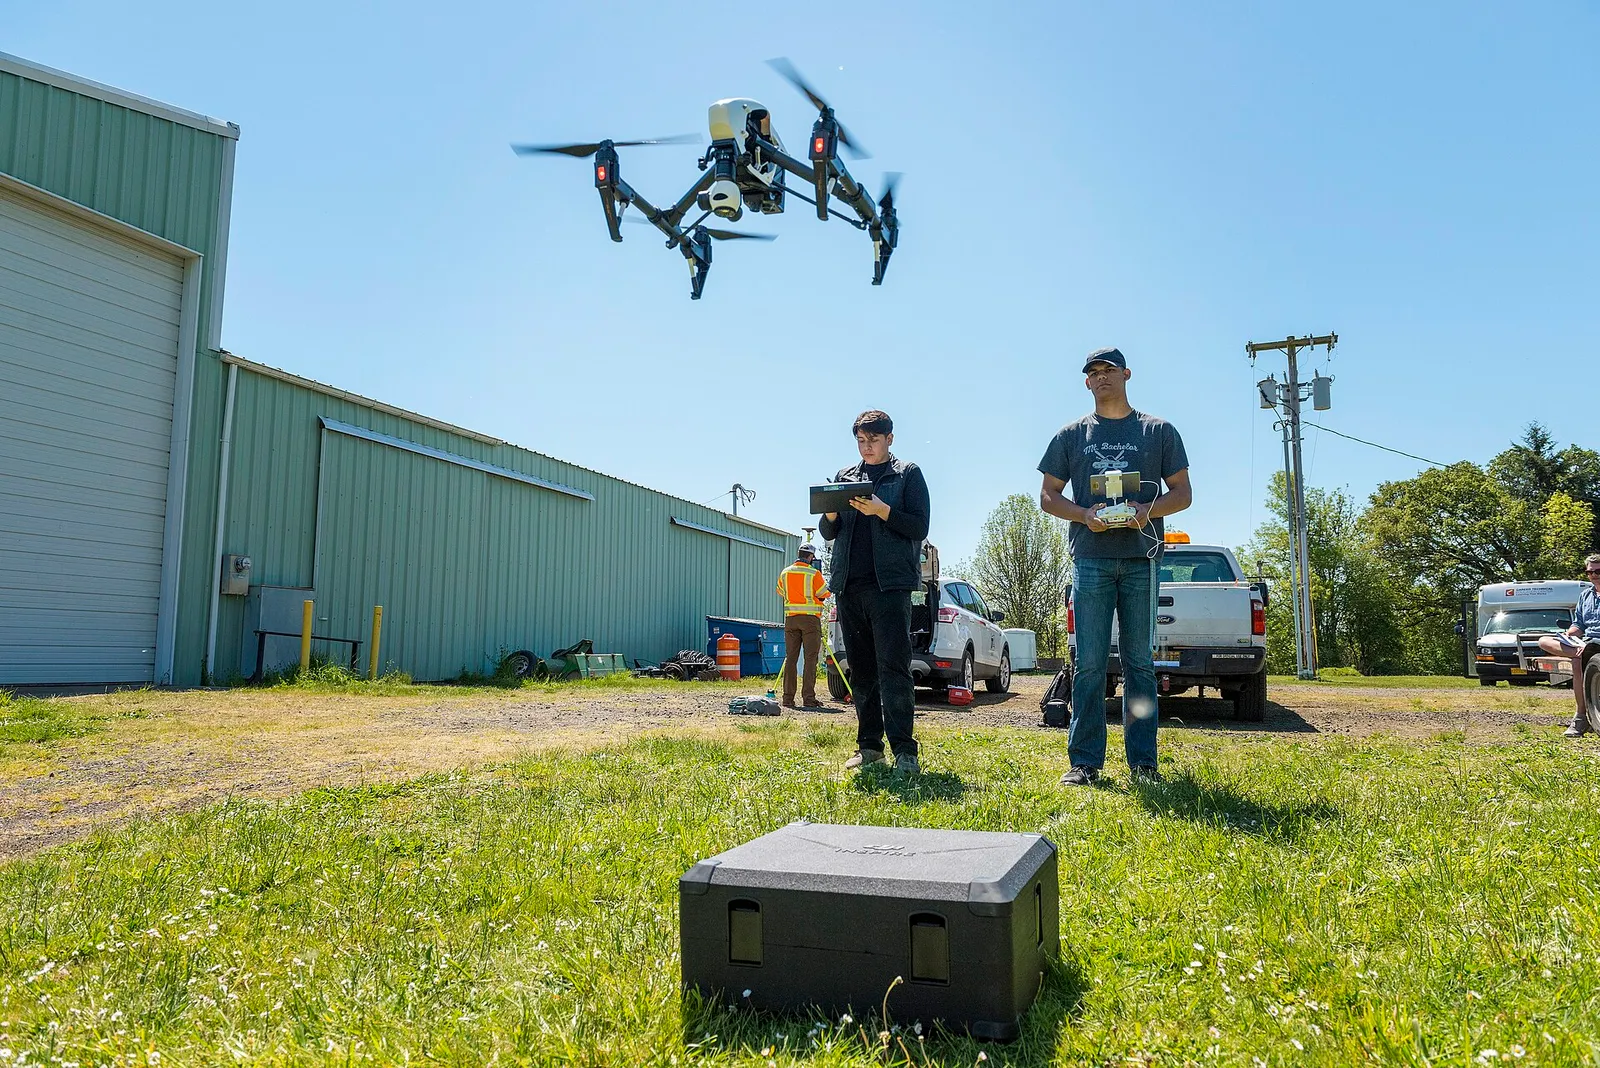
- DJI Mavic 3 Enterprise (M3E): É a ferramenta padrão do mercado de topografia para pequenas e médias áreas. Equipado com câmera grande-angular de sensor 4/3 CMOS de 20 MP, obturador mecânico com taxa de disparo de 0,7 segundo e módulo RTK acoplável no topo da fuselagem, ele permite mapear até 200 hectares em um único dia com dois pares de baterias. Seu ponto de atenção é a presença do sistema geofencing da fabricante, que exige autorizações prévias via internet em polígonos próximos a zonas aeroportuárias.
- Autel EVO II Pro Enterprise V3: Alternativa direta para quem precisa de flexibilidade de voo sem bloqueios de software proprietários. Conta com sensor de 1 polegada de 20 MP, obturador eletrônico de alta taxa, abertura de diafragma variável (f/2.8 a f/11) e módulo RTK integrado. É muito adotado por prestadores de serviços que operam em perícias de emergência e áreas de infraestrutura crítica, onde o tempo de espera para desbloqueio burocrático de zona de exclusão aérea impediria a execução imediata.
- DJI Matrice 350 RTK: Plataforma multirotor pesada voltada para grandes obras de engenharia, mineração e levantamentos multifuncionais. Possui certificação IP55 para operações sob chuva leve, sistema de alimentação por bateria dupla com troca a quente e capacidade de carregar sensores intercambiáveis. Com a câmera fotogramétrica Zenmuse P1 de 45 MP Full Frame ou com o sensor LiDAR Zenmuse L2, o Matrice 350 entrega a mais alta precisão posicional e densidade de pontos do mercado de multirotores.
- AgEagle eBee X: Aeronave de asa fixa projetada em polipropileno expandido para máxima resistência a impactos em pousos de barriga. Com autonomia expansível de até 90 minutos de voo contínuo, é a escolha técnica para mapeamentos lineares de rodovias, ferrovias, linhas de transmissão e fazendas extensas acima de 500 hectares. Sua velocidade de cruzeiro cobre três vezes mais área por bateria do que qualquer quadricóptero convencional, embora demande uma área livre desobstruída para aproximação e pouso.
RTK, PPK e pontos de controle: quando cada método é necessário
O erro de posição de um bloco fotogramétrico é controlado pela correção aplicada às órbitas dos satélites e aos atrasos da atmosfera em cada foto disparada. O sistema RTK processa esses ajustes em tempo real através de rádio UHF ou de internet móvel via protocolo NTRIP conectado à base. O método PPK, por outro lado, grava todos os dados brutos de satélite em formato RINEX para que o cálculo posicional seja feito no computador após o voo.
A fragilidade do RTK em campo e a confiabilidade do PPK
O RTK atrai quem busca agilidade imediata, já que as fotos descem com coordenadas corrigidas ao tocar o chão. Só que o campo impõe desafios reais: em áreas rurais com relevo movimentado ou redes 4G precárias, a conexão costuma oscilar. Toda vez que o sinal cai, o receptor a bordo perde a precisão FIX e cai para FLOAT ou SINGLE, saltando o erro posicional de meros centímetros para vários metros sem aviso.
O pós-processamento PPK elimina a ansiedade gerada por quedas de sinal no ar. O drone registra internamente o arquivo de fase (.obs) atrelado ao pulso elétrico do obturador mecânico, deixando o cálculo fino para ser feito no escritório junto aos dados da base em terra ou das estações da RBMC do IBGE. É a escolha mais sólida para operações em regiões remotas do interior brasileiro.
O papel dos GCPs e dos Checkpoints
Mesmo com um fluxo impecável de RTK ou PPK, trabalho nenhum atende às exigências normativas sem apoio em terra: você precisa de pontos de controle (GCPs) e pontos de verificação (Checkpoints). Os GCPs são alvos físicos medidos com receptor GNSS geodésico de dupla frequência, fundamentais para amarrar o modelo tridimensional ao solo e recalibrar a geometria da câmera durante o ajustamento de feixes.
Já os Checkpoints não entram no cálculo do bloco fotogramétrico de jeito nenhum. A função deles é servir de prova cega para checar a precisão final, tanto em planta quanto em altitude. A apuração do Erro Médio Quadrático (RMSE) nesses pontos é a única comprovação técnica aceita para certificar a classe do levantamento perante o Padrão de Exatidão Cartográfica (PEC).
Erros de amarração, alturas e referenciais geodésicos
Quase todo mundo tropeça nisso logo no começo: a confusão entre altitude elipsoidal e ortométrica no RTK. O receptor GNSS entrega números pautados no elipsoide geométrico puro. Só que obra de drenagem ou terraplenagem precisa de altitude ortométrica, aquela amarrada ao nível médio dos mares. Para fechar essa conta no Brasil, a aplicação do modelo geoidal MAPGEO2015 é mandatória.
Outro detalhe que passa batido é o vetor de alavanca (lever-arm), aquela distância milimétrica entre a antena GNSS no topo do drone e o sensor da câmera. Se você ignorar essa medida no software ou errar a altura do bastão da base em solo, vai carregar um erro sistemático de cota em cada foto do levantamento, sem exceção.
Câmeras e sensores: RGB, multiespectral e LiDAR
A escolha da câmera depende estritamente do que o contrato exige como produto final. Cada tipo de sensor enxerga faixas eletromagnéticas diferentes na superfície mapeada, mudando por completo a utilidade prática do dado gerado.
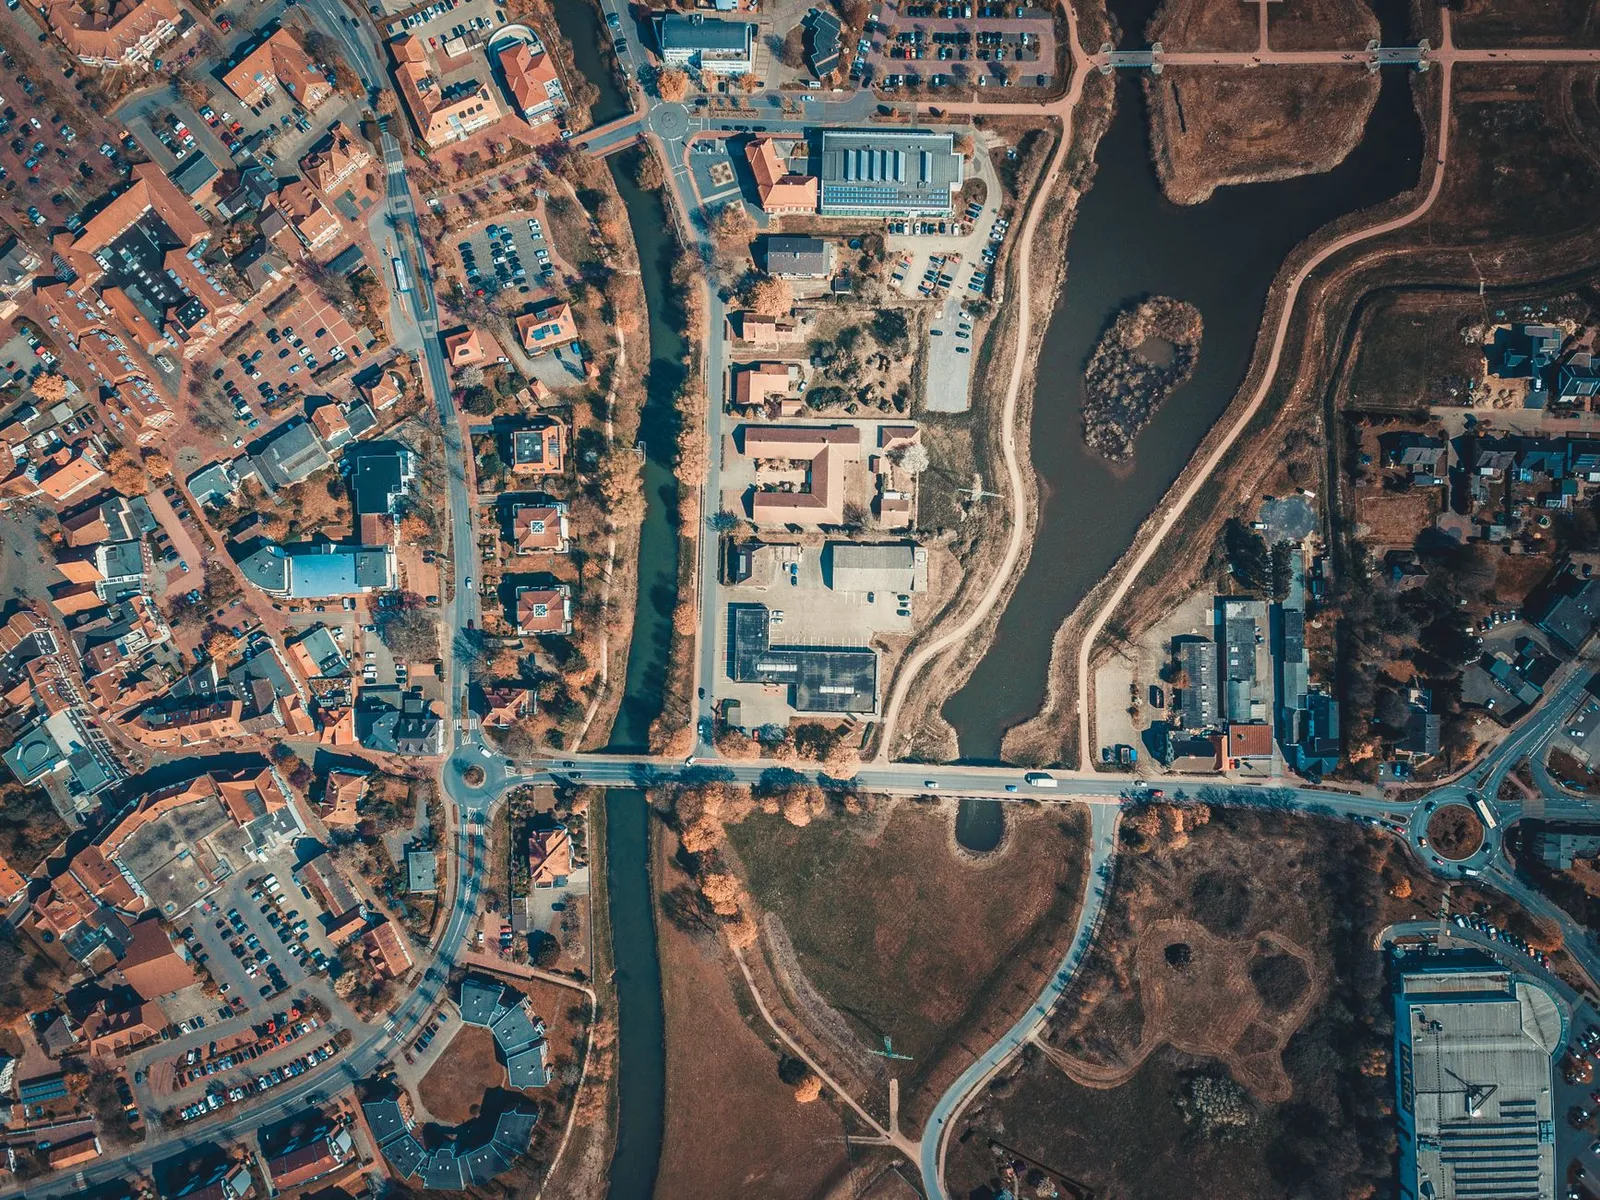
- Sensores RGB de alta resolução: Operam nas faixas espectrais visíveis do Vermelho, Verde e Azul com alta velocidade de captura. São os sensores mais comuns na engenharia, ideais para geração de Ortomosaicos Retificados, Modelos Digitais de Superfície (MDS), cálculo de volumes de pilhas de minério e terraplenagem, além de servirem de base visual para regularização fundiária e cadastramento imobiliário urbano.
- Câmeras multiespectrais: Possuem filtros óticos estreitos que separam bandas específicas como o RedEdge e o Infravermelho Próximo (NIR), além de contarem com sensor de irradiância solar calibrado no topo da aeronave. São empregadas na agricultura de precisão para calcular índices espectrais como NDVI e NDRE, detectando variações de vigor vegetativo, anomalias de adubação e estresse hídrico semanas antes de qualquer alteração visível aos olhos humanos.
- Sistemas LiDAR (como o DJI Zenmuse L2): Emitem pulsos laser ativos em taxas que chegam a 240 mil pontos por segundo com suporte a múltiplos retornos. Ao contrário das câmeras fotogramétricas passivas que enxergam apenas a superfície refletida das folhas, o feixe do laser penetra através dos vazios da copa da vegetação, atingindo o solo real para gerar Modelos Digitais de Terreno (MDT) precisos em matas nativas, reflorestamentos de eucalipto e terrenos com vegetação densa.
Comparativo de precisão, autonomia e área coberta por voo
O rendimento do seu dia de voo depende de träs fatores sincronizados: velocidade de cruzeiro, intervalo de disparo da câmera e consumo real das baterias encarando vento de verdade. Se desalinhar um deles, a operação trava.
| Modelo e tipo de aeronave | Sensor embarcado e tipo de obturador | Autonomia real de voo por bateria | Cobertura média estimada por missão em GSD de 2,5 cm | Precisão horizontal e vertical com posicionamento RTK/PPK | Indicação de uso predominante |
|---|---|---|---|---|---|
| DJI Mavic 3 Enterprise (Quadricóptero compacto) | Sensor 4/3 CMOS de 20 MP com obturador mecânico | 30 a 33 minutos em condições operacionais | 120 a 160 hectares (altitude relativa de 95 metros) | Horizontal: 1 a 2 cm; Vertical: 2 a 3 cm | Topografia cadastral, loteamentos, obras civis e mineração pontual |
| Autel EVO II Pro Enterprise V3 (Quadricóptero compacto) | Sensor de 1 polegada CMOS de 20 MP com obturador eletrônico | 28 a 31 minutos em condições operacionais | 90 a 120 hectares (altitude relativa de 90 metros) | Horizontal: 2 a 3 cm; Vertical: 3 a 5 cm | Perícias rápidas, áreas sem conectividade e fiscalização ambiental |
| DJI Matrice 350 RTK (Multirotor pesado industrial) | Suporte a Zenmuse P1 (Full Frame 45 MP) ou Zenmuse L2 (LiDAR) | 35 a 38 minutos com carga útil embarcada | 200 a 250 hectares com P1 (altitude relativa de 130 metros) | Horizontal: 1 cm; Vertical: 1,5 a 2 cm (com apoio) | Infraestrutura pesada, auditoria de minas e topografia sob mata com LiDAR |
| AgEagle eBee X (Asa fixa em polipropileno expandido) | Sensores dedicados S.O.D.A. 3D ou Aeria X com obturador mecânico | 60 a 90 minutos conforme a bateria instalada | 450 a 600 hectares (altitude relativa de 115 metros) | Horizontal: 1,5 a 2,5 cm; Vertical: 2 a 4 cm | Corredores lineares de estradas, linhas de transmissão e grandes fazendas |
Os números de cobertura calculados na tabela usam 75% de sobreposição frontal e 70% de lateral. O cenário de referäncia envolve relevo com declive suave a moderado e vento constante abaixo de 15 nós.
Softwares de plano de voo e processamento fotogramétrico
Fotogrametria opera em cadeia linear: campo mal planejado cobra a conta no escritório. Se a geometria da grade de voo subir com falha de cobertura, nenhum software de processamento do mercado vai inventar pixel para salvar o ortomosaico.
- Configuração do plano de voo no aplicativo de controle (DJI Pilot 2 ou Autel Explorer): Defina a área de interesse desenhando o polígono sobre a base cartográfica, escolha a altitude calculada para o GSD de entrega e configure a sobreposição frontal em 75% a 80% e a lateral em 70%. Em regiões com morros acentuados, ative a opção Acompanhamento de Terreno (Terrain Follow) importando o arquivo raster de elevação do terreno (SRTM ou levantamento prévio) no formato geotiff. Essa etapa assegura que a aeronave suba e desça acompanhando a topografia, mantendo o tamanho do pixel e a sobreposição dimensionalmente constantes ao longo de todo o levantamento.
- Verificação operacional em campo e decolagem controlada: Posicione sua base GNSS em marco geodésico de coordenadas conhecidas no referencial SIRGAS 2000 ou inicie a recepção de correções via rádio local e link NTRIP da RBMC do IBGE. Ligue o drone, aguarde o travamento das constelações GPS, Glonass, Galileo e BeiDou no painel de controle e confirme na barra superior que o status do RTK indica 'FIX' com valor de PDOP menor que 1.8 antes do acionamento dos motores. Monitore a velocidade do vento no solo com um anemômetro portátil e execute o plano de voo em modo automático sem interferências manuais nos comandos de rotação.
- Processamento, alinhamento e vetorização no escritório (DJI Terra, Agisoft Metashape ou Pix4Dmapper e PIX4Dmatic): Transfira as fotografias e os arquivos de marcas de tempo da aeronave para a estação de trabalho, importe as coordenadas dos GCPs e Checkpoints no sistema de projeção UTM local e inicie o alinhamento de fotos com detecção automática de pontos homólogos. Realize a pontaria fina dos alvos terrestres manualmente nas fotos (mínimo de cinco imagens por ponto), execute o ajuste do feixe de raios (Bundle Block Adjustment) e gere o relatório de qualidade. Valide se os erros residuais em X, Y e Z nos pontos de verificação estão compatíveis com a tolerância do projeto antes de exportar a nuvem de pontos densificada, o Modelo Digital de Terreno e o ortomosaico final.
Antes de fechar a compra do drone em 2026, filtre a decisão por träs critérios práticos da sua própria rotina de trabalho:
Primeiro, olhe para o tamanho e o formato médio dos seus terrenos. Se 80% das suas demandas envolvem glebas concentradas de até 200 hectares, a agilidade de decolagem de um DJI Mavic 3 Enterprise paga o investimento muito antes. Já em linhas de transmissão, rodovias compridas ou fazendas gigantescas, a asa fixa (como o eBee X) continua indispensável para evitar que a equipe passe o dia trocando baterias no chão.
Segundo, avalie o que cobre o solo nos seus projetos. Terraplanagem aberta, loteamento limpo e canteiro de obras aceitam muito bem câmeras RGB tradicionais. Porém, para mapear sob copa fechada, pasto alto ou vegetação nativa densa, a fotogrametria comum esbarra no limite físico: aí compensa ir direto para um LiDAR pesado, a exemplo do Matrice 350 RTK equipado com o Zenmuse L2.
Terceiro, verifique o sinal de celular na região onde você mais atua. Perto de capitais com sinal 4G estável, o RTK via rede NTRIP ligado às bases ativas do IBGE poupa um tempo precioso de montagem de marco. Já no interior bruto, em fundos de vale ou áreas remotas sem operadora, abandone o NTRIP e trabalhe sempre em pós-processado (PPK) com base própria fincada no solo.
Perguntas frequentes
É possível fazer mapeamento topográfico aceitável com drones de consumo como o DJI Mini 4 Pro?
Apenas para estudos conceituais preliminares ou volumetria aproximada. O obturador eletrônico distorce a geometria das imagens em movimento, e a falta de RTK nativo obriga a implantar dezenas de pontos de controle com GNSS em terra. Para projetos de engenharia, desmembramento ou qualquer peça com valor jurídico, a baixa produtividade e as incertezas métricas inviabilizam o uso de modelos de consumo.
O que acontece se o link de rádio do RTK cair durante o voo de mapeamento?
O drone segue a rota normalmente, mas a precisão posicional cai de centimétrica (FIX) para métrica (FLOAT ou SINGLE). Para resgatar o trabalho sem precisar voar novamente, a aeronave deve gravar os dados brutos de satélite em formato RINEX ou BINX. No pós-processamento PPK no computador, você cruza esses registros com a base local ou com a rede RBMC do IBGE para recuperar a acurácia fina.
Qual é a velocidade máxima de voo recomendada para evitar arrasto nas imagens aéreas?
Com obturador mecânico, você pode voar com segurança entre 10 m/s e 15 m/s, mantendo o tempo de exposição em 1/1000s ou mais rápido. Já em drones com obturador eletrônico, a velocidade da aeronave precisa baixar para a faixa de 3 m/s a 5 m/s. Esse recuo drástico evita que o efeito de rolling shutter curve elementos verticais e gere deformações plásticas no ortomosaico final.
É obrigatório registrar o plano de voo de mapeamento no SARPAS mesmo em área rural remota?
Sim. Toda decolagem de drone profissional no espaço aéreo brasileiro requer autorização prévia do DECEA pelo SARPAS NG, mesmo em fazendas isoladas. Além do plano de voo aprovado, a operação exige o cadastro regular da aeronave no SISANT da ANAC pelo regulamento RBAC-E 94 e a homologação ativa do rádio e do controle remoto na Anatel.