Como Funciona um Drone: Motores, Sensores e Estabilização
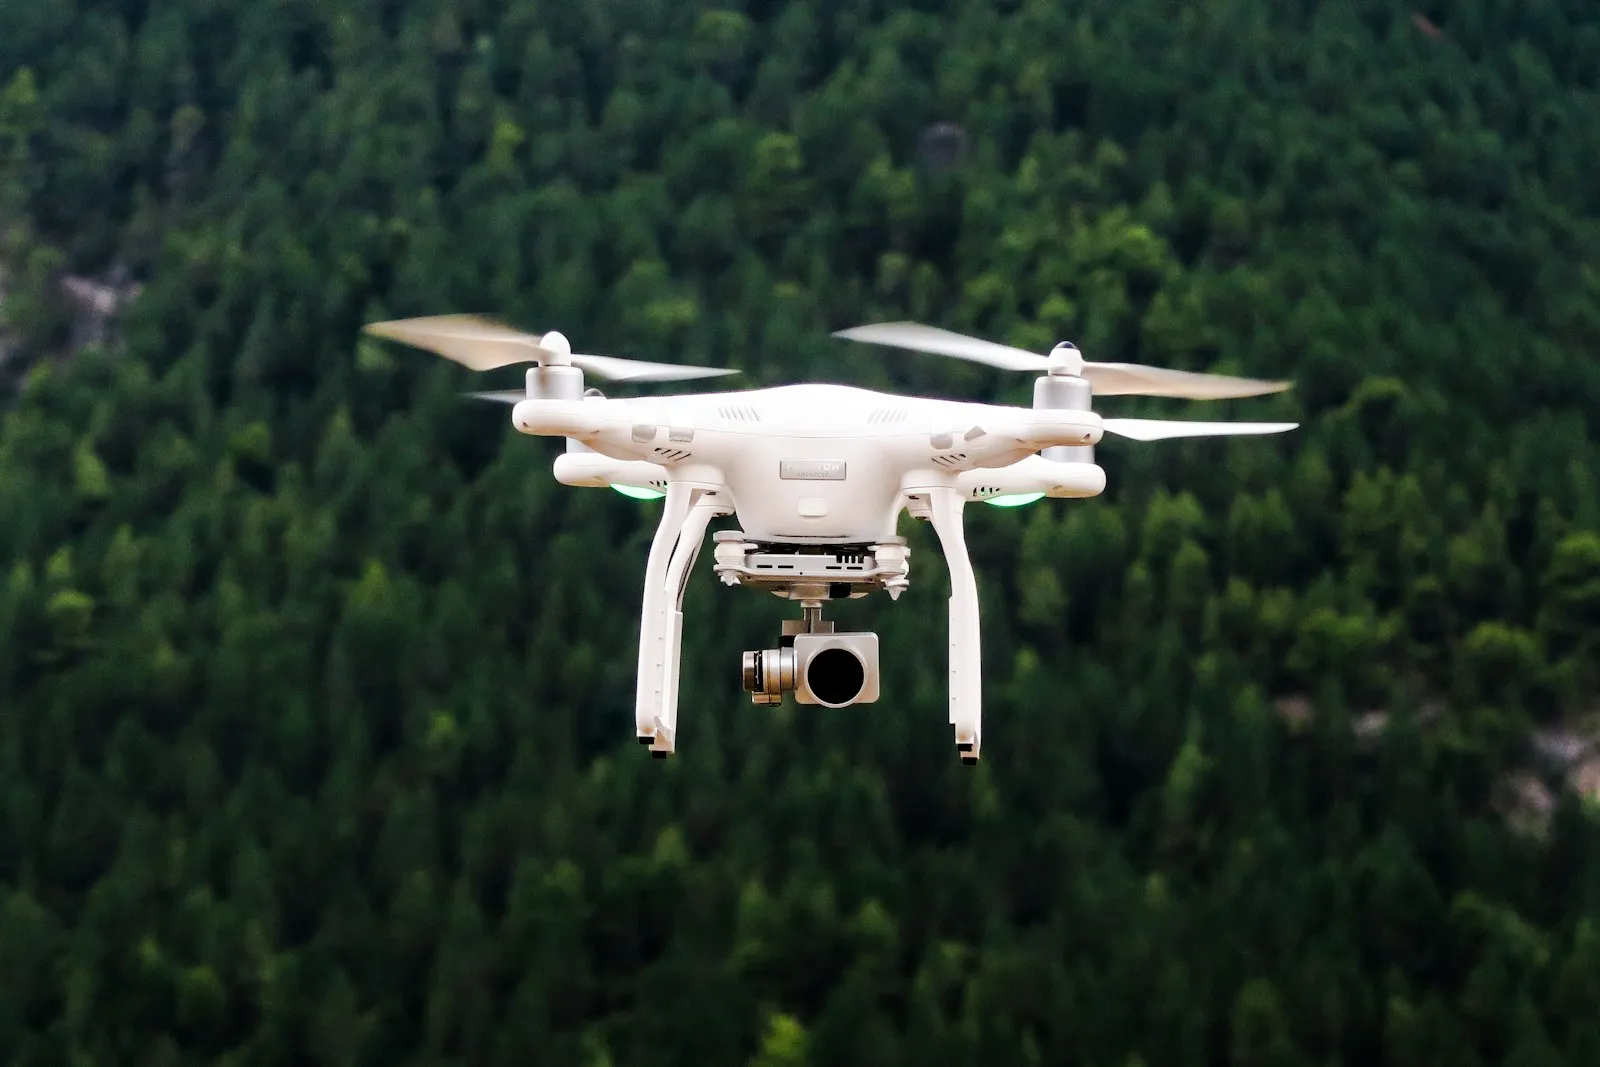
Um drone se sustenta e paira no ar alterando a rotação de quatro motores dezenas de vezes a cada segundo. Sensores inerciais medem qualquer desvio na postura da aeronave, e o processador central corrige a trajetória na hora. Não existem lemes ou pás com passo variável aqui, ao contrário de um helicóptero tradicional: o drone modula a voltagem entregue a cada hélice, cria empuxo diferencial e inclina a carcaça para se mover em três dimensões.
Principais conclusões
- O controle de atitude depende do amortecimento de vibrações entre 100 Hz e 400 Hz para evitar ruídos mecânicos nos giroscópios da IMU.
- A propulsão brushless opera entre 10.000 e 30.000 RPM, modulada de forma contínua por chaveamento de MOSFETs nos ESCs.
- A estabilidade do voo estacionário combina barômetro e satélites ao ar livre, ativando sensores de fluxo óptico e ultrassom abaixo de 5 a 10 metros.
Este guia trata exclusivamente de quadricópteros civis elétricos, deixando de fora modelos de asa fixa ou drones industriais a combustão.
Componentes essenciais: a anatomia interna de um quadricóptero
A arquitetura de um quadricóptero opera como um sistema fechado: estrutura física, propulsão mecânica, processamento digital e baterias de alta descarga trabalham juntos. A margem de tolerância é mínima. Se um braço do chassi vibra além da conta ou perde rigidez, os motores e o processador de voo pagam a conta imediatamente com esforço extra de correção.
| Subsistema | Função Primária | Comportamento Técnico Crítico | Impacto Dinâmico no Voo |
|---|---|---|---|
| Quadro estrutural e chassi | Sustentar os módulos eletrônicos e distribuir cargas mecânicas | Rigidez torcional e filtragem de ressonâncias de alta frequência | Evita que vibrações dos motores saturem os sensores da controladora |
| Motores brushless e hélices | Conversão de pulsos eletromagnéticos em empuxo aerodinâmico | Comutação eletrônica sem atrito e passo fixo em pares opostos | Define a agilidade, capacidade de carga e resposta contra rajadas de vento |
| ESCs e controladora central | Interpretação de comandos e chaveamento elétrico dos motores | Leitura de sensores a frequências elevadas e chaveamento via transistores MOSFET | Traduz as ordens do rádio em correções de rotação por minuto em cada motor |
| Baterias LiPo e BMS | Armazenamento e fornecimento contínuo de energia elétrica | Descarga em altas taxas sem queda abrupta de tensão por célula | Garante autonomia de voo estável e impede apagões em picos de aceleração |
O chassi e o isolamento de vibrações mecânicas
Feito quase sempre em fibra de carbono ou polímeros densos, o chassi precisa resistir à torção contínua sem ceder. Braço flexível demais gera problemas sérios: a rotação das hélices cria ressonância mecânica pelo material, e esse ruído viaja direto para a controladora de voo.
Para barrar essa vibração, montamos a placa da controladora sobre anéis de silicone (os conhecidos grommets). Esse amortecimento mecânico simples filtra frequências entre 100 Hz e 400 Hz antes que atinjam os sensores. O resultado prático é direto: leituras limpas e motores que não esquentam tentando corrigir trepidações fantasmas.
Propulsão sem escovas e pacotes de energia LiPo
Os motores são do tipo sem escovas (brushless), formados por um estator fixo enrolado em fios de cobre e um sino externo com ímãs de neodímio. Sem escovas físicas gerando atrito no contato, o motor gira livre entre 10.000 e mais de 30.000 RPM, aguentando centenas de horas de voo com desgaste mecânico quase desprezível.
Picos repentinos de aceleração exigem muita corrente, e quem entrega essa energia são as baterias de polímero de lítio (LiPo). Cada célula trabalha com 3,7 V nominais e atinge 4,2 V em carga plena, com capacidade de descarga indicada pelo fator C. Nos drones comerciais, a placa de gerenciamento (BMS) acompanha a voltagem individual de cada célula para impedir quedas bruscas de tensão que derrubariam o aparelho em pleno voo.
Como o drone gera sustentação e se movimenta no espaço
Fazer um quadricóptero subir ou se deslocar depende apenas de desbalancear de propósito a força gerada pelas quatro hélices. O drone não tem leme, aileron ou superfícies aerodinâmicas móveis. Toda manobra no espaço decorre da rotação relativa entre os motores.
Sustentação vertical e cancelamento de torque motor
As hélices giram em sentidos opostos para anular a terceira lei de Newton. Dois motores rodam em sentido horário (CW) e os outros dois rodam no anti-horário (CCW). Se todos girassem para o mesmo lado, a física cobraria a conta: o corpo do drone começaria a rodopiar sem parar na direção contrária por causa da reação do torque.
Para subir reto, a controladora acelera os quatro motores por igual ao mesmo tempo. No momento em que o empuxo total supera o peso da aeronave e a atração da gravidade, o drone ganha altitude verticalmente. Quando essas duas forças empatam, ele paira estático no ar.
Movimentos de translação: arfagem (pitch) e rolamento (roll)
O avanço longitudinal atende pelo nome de arfagem (pitch). Para ir para a frente, o sistema desacelera de leve os motores dianteiros e acelera os traseiros. O nariz do drone desce, o empuxo aponta ligeiramente para trás e a aeronave ganha velocidade horizontal.
O movimento lateral chama-se rolamento (roll). A lógica é idêntica à da arfagem, só que aplicada aos pares dos lados: acelerando os motores da esquerda e aliviando os da direita, o drone tomba para a direita. Parte do empuxo passa a empurrar a máquina lateralmente.
Rotação sobre o próprio eixo: a guinada (yaw)
Girar o drone em torno do próprio eixo vertical sem sair do lugar é a guinada (yaw). A manobra acontece quebrando o equilíbrio de torque entre os motores de sentidos opostos, mas preservando o empuxo total exato para não perder nem ganhar altitude.
Quer virar o bico para a direita? O sistema sobe o giro dos dois motores anti-horários (CCW) e corta a rotação dos horários (CW) na mesmíssima proporção. O torque resultante força o chassi a rodar no próprio eixo para a direita, sem oscilar a altura do voo.
O cérebro do voo: controladora, IMU e o papel dos ESCs
A controladora de voo é o cérebro da operação. Ela lê os sensores e recalcula comandos para os motores a cada fração de milissegundo. Sem essa computação contínua, o drone não para no ar nem por um segundo: a dinâmica física de um quadricóptero é instável por natureza.
A Unidade de Medição Inercial (IMU) com tecnologia MEMS
O coração sensorial da controladora é a IMU, uma unidade que reúne giroscópio e acelerômetro em chips microscópicos (MEMS). O giroscópio afere a velocidade angular em graus por segundo nos eixos X, Y e Z. Já o acelerômetro monitora a gravidade e as acelerações lineares aplicadas ao corpo do drone.
Esses circuitos enviam medições brutas para o processador via barramento SPI, alcançando taxas de 8 kHz em firmwares como o Betaflight, ou frequências ajustadas para navegação autônoma no ArduPilot. Se uma rajada de vento inclinar o drone em mísero um grau, os sensores acusam a mudança na mesma hora.
O loop de cálculo PID: correção contínua de desvios
A cada fração de milissegundo, a controladora de voo mede a inclinação real do chassi e compara com a postura que o piloto pediu nos sticks. Essa diferença recebe o nome técnico de erro. Para zerar essa margem num piscar de olhos, entra em cena o clássico loop PID, que atua em três frentes simultâneas:
- Termo Proporcional (P): aplica uma força de correção diretamente proporcional à intensidade do erro presente no momento exato da leitura.
- Termo Integral (I): acumula os pequenos erros persistentes ao longo do tempo, como a pressão contínua de um vento lateral constante, ajustando a base dos motores para manter o ângulo.
- Termo Derivativo (D): calcula a velocidade com que o drone está se aproximando do ângulo desejado, atuando como um amortecedor para frear o movimento antes que a aeronave passe do ponto e balance.
ESCs e comutação trifásica em alta velocidade
Como opera com saídas lógicas de baixíssima amperagem, a placa controladora jamais alimenta os motores por conta própria. Ela apenas despacha ordens aos Controladores Eletrônicos de Velocidade (os ESCs). Hoje em dia, essa conversa costuma rodar por protocolos digitais rápidos, a exemplo do DShot600, imunes às distorções por ruído eletromagnético dos cabos.
O ESC lê esses pacotes e chaveia transistores MOSFET em velocidade brutal. Na prática, ele converte a corrente contínua da bateria em pulsos trifásicos alternados para o estator dos motores. O ciclo acontece milhares de vezes por segundo: cada cálculo milimétrico do PID vira variação instantânea de empuxo na ponta das hélices.
Voo estacionário: a fusão entre GPS, barômetro e fluxo óptico
Um drone estabilizado no ar parece estático por mágica, mas ali opera uma fusão matemática pesada de sensores espaciais. A controladora cruza constelações de satélites com leituras barométricas e visão computacional. O vento sopra, a inércia empurra, e a máquina corrige tudo sem que você perceba o menor solavanco.
Posicionamento global via receptores GNSS multiconstelação
Em áreas abertas, a âncora horizontal depende do receptor GNSS, configurado para enxergar constelações distintas ao mesmo tempo, como GPS, GLONASS e Galileo. Quando o módulo trava entre 10 e 15 satélites em visada direta, o cálculo de latitude e longitude crava posições com precisão submétrica impecável.
Trabalhando lado a lado com o GNSS, a bússola digital (ou magnetômetro) cumpre um papel crítico. Ela lê as linhas do campo magnético terrestre para indicar para onde o nariz do drone aponta. Sem essa leitura de proa, o sistema ficaria cego: se uma lufada de vento arrastasse o chassi de lado, ele simplesmente não saberia para onde acelerar a fim de voltar.
Estabilização vertical por barômetro digital
O sinal de satélite é ótimo no plano horizontal, mas costuma flutuar metros no eixo vertical. A saída da engenharia foi instalar um barômetro digital ultrassensível na placa, protegido com espuma preta contra luz direta e longe do turbilhão de ar das hélices para não registrar leituras falsas.
Esse sensor registra variações mínimas de pressão atmosférica, distinguindo desníveis de meros 10 centímetros no ar. Se uma corrente descendente rebaixa a aeronave de repente, a pressão sobe um milibar e o barômetro avisa a controladora antes mesmo de você notar na tela. Os motores aceleram na hora para retomar a cota original.
Fluxo óptico e sensores de tempo de voo para baixa altitude
Voando baixo ou sob galpões fechados sem sinal de satélite, a segurança passa para os sensores de fluxo óptico e módulos infravermelhos ToF (Time of Flight). A pequena câmera ventral registra dezenas de fotos por segundo do piso, rastreando o movimento relativo de cada pixel no enquadramento.
Se o piso corre para a esquerda na imagem, o processador sabe que o chassi derivou para a direita e compensa o ângulo. Ao mesmo tempo, o sensor ToF rebate feixes invisíveis no chão e cronometra o retorno para travar a altura exata. Um Filtro de Kalman Estendido (EKF) sintetiza tudo isso junto com a IMU, criando uma âncora virtual sólida.
Comunicação e telemetria: a ligação entre rádio, drone e celular
A ponte de rádio entre o controle e o drone usa um link bidirecional de alta frequência para despachar ordens de comando e receber telemetria contínua. O grande desafio dessa arquitetura é dar prioridade absoluta aos toques no manche enquanto transporta um fluxo pesado de vídeo digital sem engasgos.
Bandas de 2,4 GHz e 5,8 GHz com salto de frequência
Quase todos os rádios atuais trabalham em 2,4 GHz ou 5,8 GHz. A faixa de 2,4 GHz tem maior comprimento de onda, contornando melhor a folhagem e entregando alcance bruto superior. Já os 5,8 GHz oferecem banda larga de sobra para vídeo limpo, escapando da poluição dos roteadores Wi-Fi comuns do bairro.
Para resistir ao espectro poluído das cidades, a transmissão recorre a saltos de frequência por espalhamento espectral (FHSS). Controle e drone pulam de frequência dezenas de vezes a cada segundo numa cadência sincronizada. Se um canal sofrer interferência repentina, o próximo pacote já salta direto para uma fatia limpa do espectro.
Transmissão digital de vídeo de baixa latência
Protocolos consagrados de mercado, como a linha OcuSync da DJI, agrupam comandos de manobra, telemetria e o sinal de vídeo em 1080p ou 4K num só canal criptografado. Conforme a interferência eletromagnética sobe na região, o próprio sistema reduz o bitrate e ajusta a compressão dinamicamente para preservar o link.
O uplink de pilotagem manda na fila: esses pacotes mantêm latência entre 10 e 25 milissegundos a qualquer custo. Se a distância ou os obstáculos começarem a degradar o sinal, o link derruba primeiro a resolução e os quadros por segundo do vídeo na tela, garantindo que o controle físico permaneça firme nas mãos do operador.
Papel do rádio físico e do aplicativo no smartphone
Muita gente não percebe, mas o hardware do rádio opera de forma completamente isolada do celular plugado nele. Os comandos principais de voo (eixos de roll, pitch, yaw e throttle) passam por sensores de efeito Hall ou potenciômetros e vão direto para o transmissor RF, sem passar pelo sistema operacional do smartphone.
O aplicativo no telefone só recebe o fluxo de imagem e cuida de recursos adicionais, como mapas e telemetria de bateria. Se o celular esquentar, der tela preta ou o app fechar sozinho no meio da operação, mantenha a calma: o drone continua sob controle total pelos botões e sticks do rádio.
Sistemas de segurança ativa: Return to Home, anticolisão e failsafe
As rotinas de proteção da aeronave tomam o controle dos motores assim que detectam pane de hardware ou corte no rádio. É uma resposta automática para evitar quedas e danos materiais. Nesse momento, a controladora consulta parâmetros pré-programados e decide o que fazer: pousar imediatamente onde está ou subir e voltar ao ponto de decolagem.
Gatilhos de emergência e modo failsafe
O failsafe entra em ação se a conexão de rádio com o controle cair por cerca de 3 segundos consecutivos. Outro gatilho comum é o nível de bateria. A controladora calcula sem parar o gasto de energia exigido para vencer o vento no trajeto de regresso; se a carga encostar na margem mínima de segurança, o rádio apita e a máquina inicia o retorno automático por conta própria.
A rotina passo a passo do Return to Home (RTH)
O procedimento de Return to Home cumpre uma sequência rígida de comandos para não bater em obstáculos no caminho de volta:
- Identificação do Home Point gravado: o drone resgata as coordenadas exatas registradas via GNSS no momento em que os motores decolaram do solo.
- Ajuste vertical de altitude: o aparelho gira sobre o próprio eixo, compara sua altitude atual com a altitude de segurança configurada previamente pelo piloto no aplicativo e sobe verticalmente se estiver abaixo desse limite.
- Trajetória em linha reta: mantendo a altitude de segurança desobstruída, o drone avança em direção às coordenadas do ponto de origem enquanto seus sensores ativos monitoram a rota.
- Descida final e corte de motores: ao atingir o ponto inicial, a aeronave estabiliza no ar por alguns segundos, inicia o pouso vertical lento com o auxílio do fluxo óptico e desliga os quatro motores assim que o toque no piso é confirmado pela ausência de rotação e carga.
Sensores visuais anticolisão e limitações operacionais
Os sistemas anticolisão operam com pares de câmeras estereoscópicas espalhadas pelo corpo da aeronave. O processador analisa a disparidade entre duas imagens capturadas ao mesmo tempo e constrói um mapa tridimensional de profundidade em tempo real. Se encontra uma barreira, ele freia no ar ou desvia da rota de forma autônoma.
Essa blindagem eletrônica tem limites bem claros. Vidro transparente, água limpa e superfícies espelhadas não oferecem textura para o cálculo de paralaxe, ficando praticamente invisíveis aos sensores. Cabos elétricos finos e galhos secos sem folhas também costumam passar batido, e qualquer iluminação abaixo de 15 lux desliga de vez a visão computacional.
Compreender a física do voo e a lógica do software muda a postura de quem pilota. Avisos de vibração e erros de bússola deixam de parecer panes inexplicáveis; você passa a ler cada alerta como o comportamento esperado de um sistema mecatrônico reagindo ao ambiente.
Perguntas frequentes
O que acontece com o drone se uma das quatro hélices quebrar em pleno voo?
Em um quadricóptero convencional, a aeronave cai de imediato. Como o voo depende da anulação mútua de torque entre dois motores horários e dois anti-horários, perder uma hélice desequilibra o empuxo e a guinada instantaneamente. Apenas plataformas com redundância mecânica, como hexacópteros ou octocópteros, conseguem redistribuir a carga entre os rotores restantes para pousar com segurança.
Por que drones comerciais não utilizam motores comuns com escovas de carvão?
Motores com escovas geram atrito físico contínuo, superaquecem e sofrem desgaste em poucas dezenas de horas, além de responderem com lentidão às ordens de aceleração. Os modelos sem escovas (brushless) trabalham acionados por pulsos eletromagnéticos via ESCs, alcançando de 10.000 a mais de 30.000 RPM com resposta imediata e vida útil de milhares de horas.
Como a temperatura ambiente afeta o funcionamento dos componentes do drone?
O frio intenso reduz a taxa de reação química das células LiPo, provocando quedas bruscas de voltagem sob aceleração e diminuindo a autonomia. Já o calor extremo sobrecarrega os transistores MOSFET dos ESCs e diminui a densidade do ar ambiente, forçando os motores a girar com rotação mais alta para gerar a sustentação necessária.
Por que a bússola do drone precisa ser calibrada longe de estruturas metálicas?
O magnetômetro afere o campo magnético terrestre para indicar a orientação em relação ao norte. Ferragens de concreto armado, tampas de bueiro ou transformadores distorcem essas linhas magnéticas locais; calibrar perto deles grava um erro de referência na controladora, provocando desvios circulares descontrolados durante o voo estacionário.